












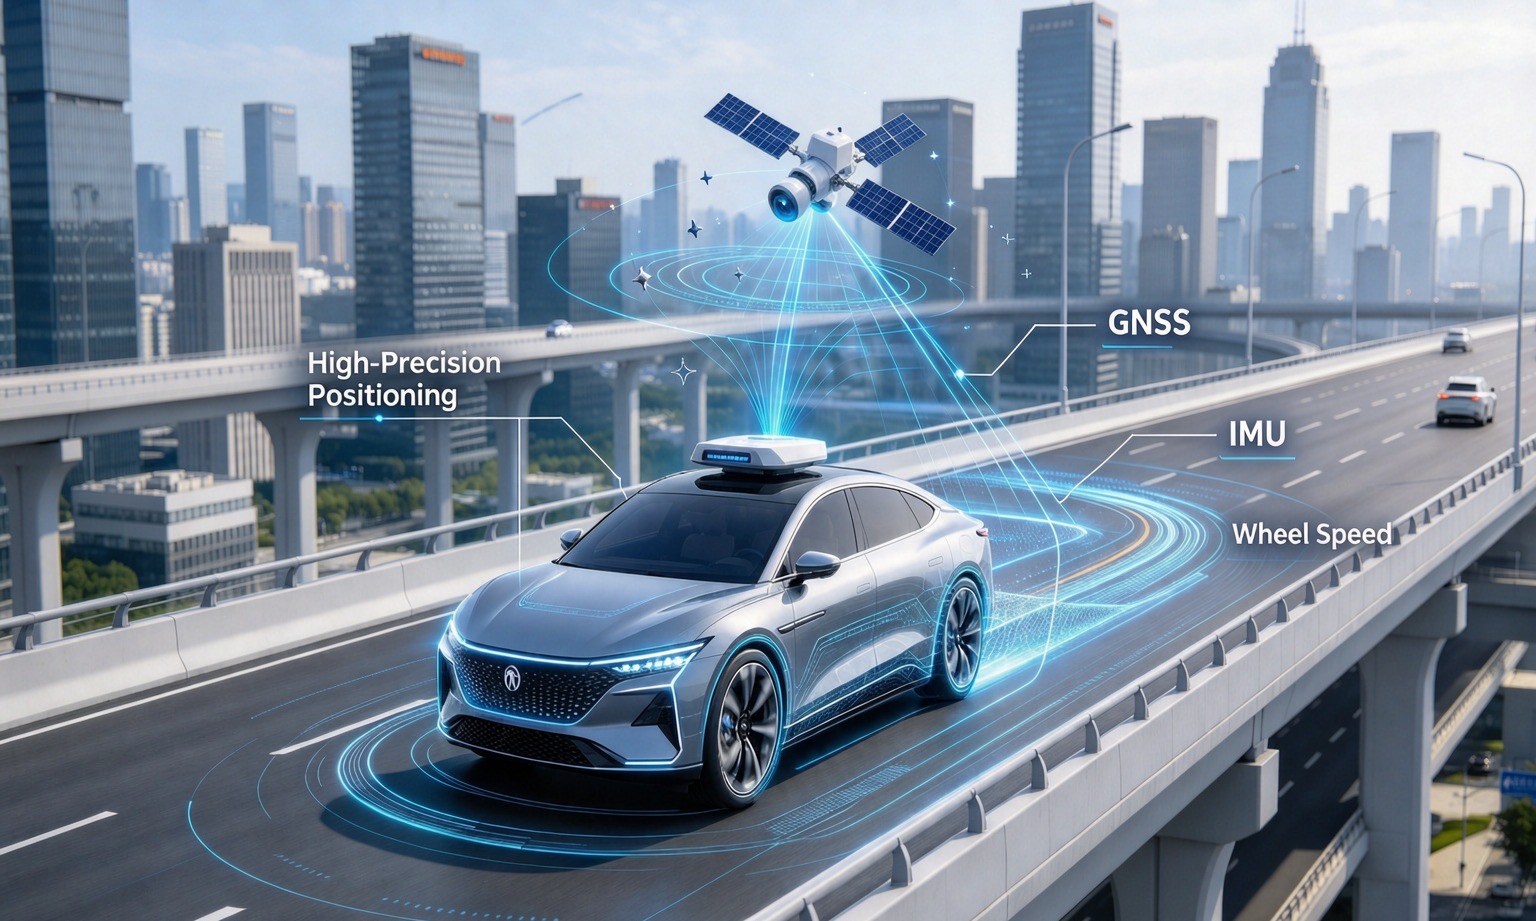
Kamera na lidar hujibu swali moja vizuri sana: ni nini karibu nami. Bado hawajibu maswali matatu ambayo gari linapaswa kujibu kabla ya kusonga - niko wapi kwenye ramani, ni njia gani mwili unaelekeza, na ninasafiri kwa kasi gani.
Hiyo ndiyo kazi ya muunganisho wa kasi ya gurudumu la GNSS IMU, na ni sehemu ya stack ambayo hupata umakini mdogo hadi kitu kitakapoenda vibaya chini ya handaki. Hii imeandikwa kutoka upande wa ujumuishaji: ni nini kila sensor ina mamlaka, ambapo kila mmoja anashindwa kimya kimya, na vipimo vinavyosuluhisha hoja kabla ya programu kujitolea.
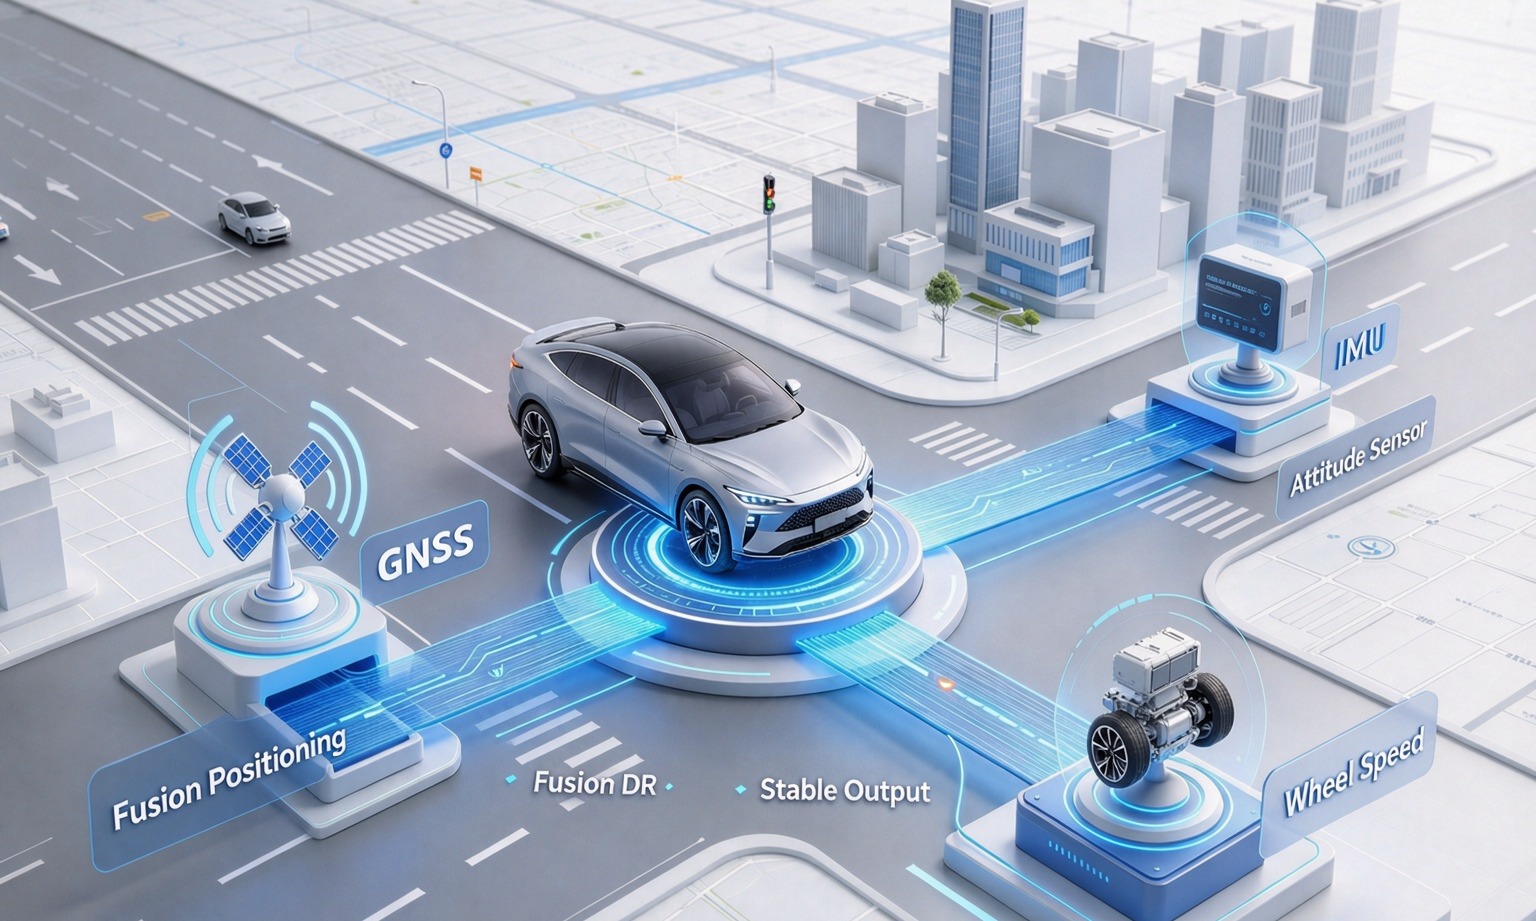
Mchanganyiko wa Kasi ya Gurudumu la GNSS IMU: sensorer tatu, aina tatu za ukweli
Timu nyingi zinaweza kuelezea sensorer zote tatu. Wachache wanaweza kusema ni nini kila mmoja ana mamlaka, na tofauti hiyo ni tofauti kati ya muundo wa fusion na vifaa vitatu vilivyounganishwa kwenye boma moja.
| Sensor | Mamlaka kwa | Kiwango | Inashindwa na |
|---|---|---|---|
| GNSS / RTK | Msimamo kamili Duniani | 1-10 Hz | Kupoteza anga, au kupokea tafakari |
| IMU | Kiwango cha mzunguko na nguvu maalum | 100-200 Hz | Kuunganisha upendeleo wake mwenyewe katika drift |
| Kasi ya gurudumu | Umbali uliosafiri kupitia tairi | 20-100 Hz kwenye CAN | Kuripoti mzunguko wakati tairi inateleza |
Soma safu hiyo kwa safu na usanifu unajiandika yenyewe: sensor moja haina drift lakini hakuna mwendelezo, moja ina mwendelezo lakini hakuna kumbukumbu, mtu bado hana kupima ardhi moja kwa moja na haigharimu chochote.
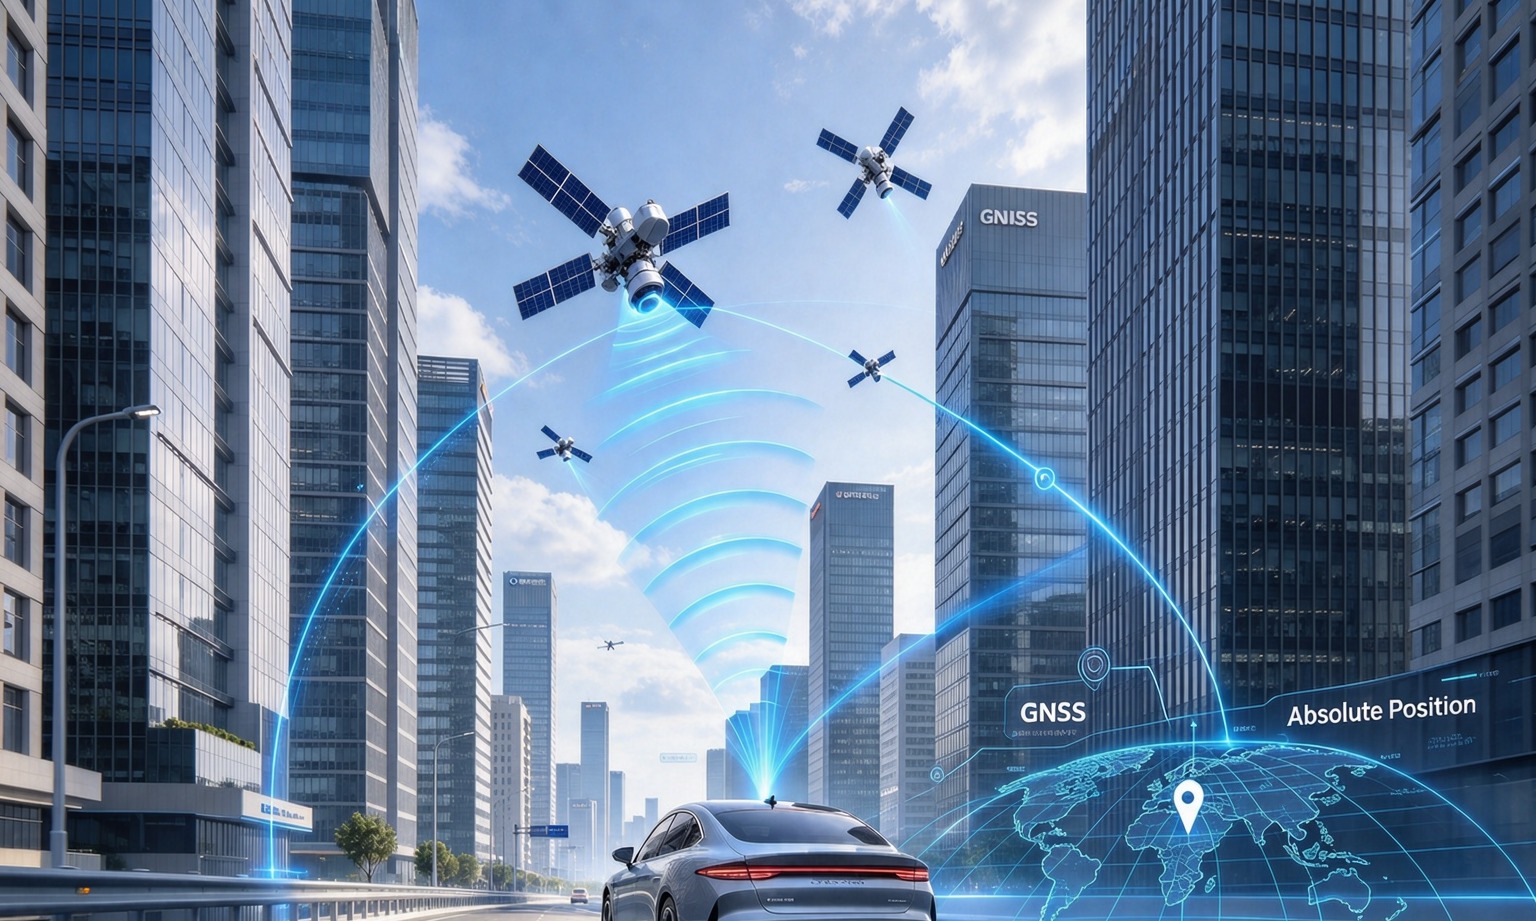
GNSS: Sensor pekee inayojua "hapa" iko wapi
GNSS ndio sensor pekee ambayo inaweza kukuambia mahali ulipo bila kuwa hapo awali. Kila kitu kingine huanza kutoka kwa dhana; GNSS huanza kutoka sayari.
Kwa marekebisho ya RTK hutoa msimamo kamili wa kiwango cha sentimita, na utaratibu huo unafaa kusema wazi kwa sababu unaelezea njia za kutofaulu baadaye: kituo cha kumbukumbu kwenye kuratibu inayojulikana hupima kosa la sasa la anga na obiti, huituma kama marekebisho, na mpokeaji huiondoa. Marekebisho ni mazuri tu kama kiunga kinachobeba na mtazamo wa anga kwenye antena - ndiyo sababuRTK dhidi ya PPKmambo ya baada ya usindikaji, lakini haisaidii gari linalosonga.
Mali mbili husomwa vibaya mara kwa mara. Ya kwanza ni kiwango: 1-10 Hz ni ya kawaida, kwa hivyo kati ya marekebisho mawili gari linaweza kusafiri nusu mita kwa kilomita 50 kwa saa, na kitu kinapaswa kujaza pengo hilo. Ya pili ni kwamba takwimu ya usahihi inaelezea usambazaji chini ya hali zilizotajwa, sio ahadi kila pahapo. Katika korongo la mijini nafasi unayopata mara nyingi ni suluhisho safi linalohesabiwa kutoka kwa ishara zilizoonyeshwa, ambayo ni mbaya zaidi kuliko upotezaji dhahiri wa kurekebisha kwa sababu hakuna chochote kwenye pato kinachokuonya. Mitambo ya hiyo imefunikwa ndaniKupunguza njia nyingi katika nafasi ya mijini.
IMU: Haraka, Laini, na Mbaya Ndani ya Sekunde
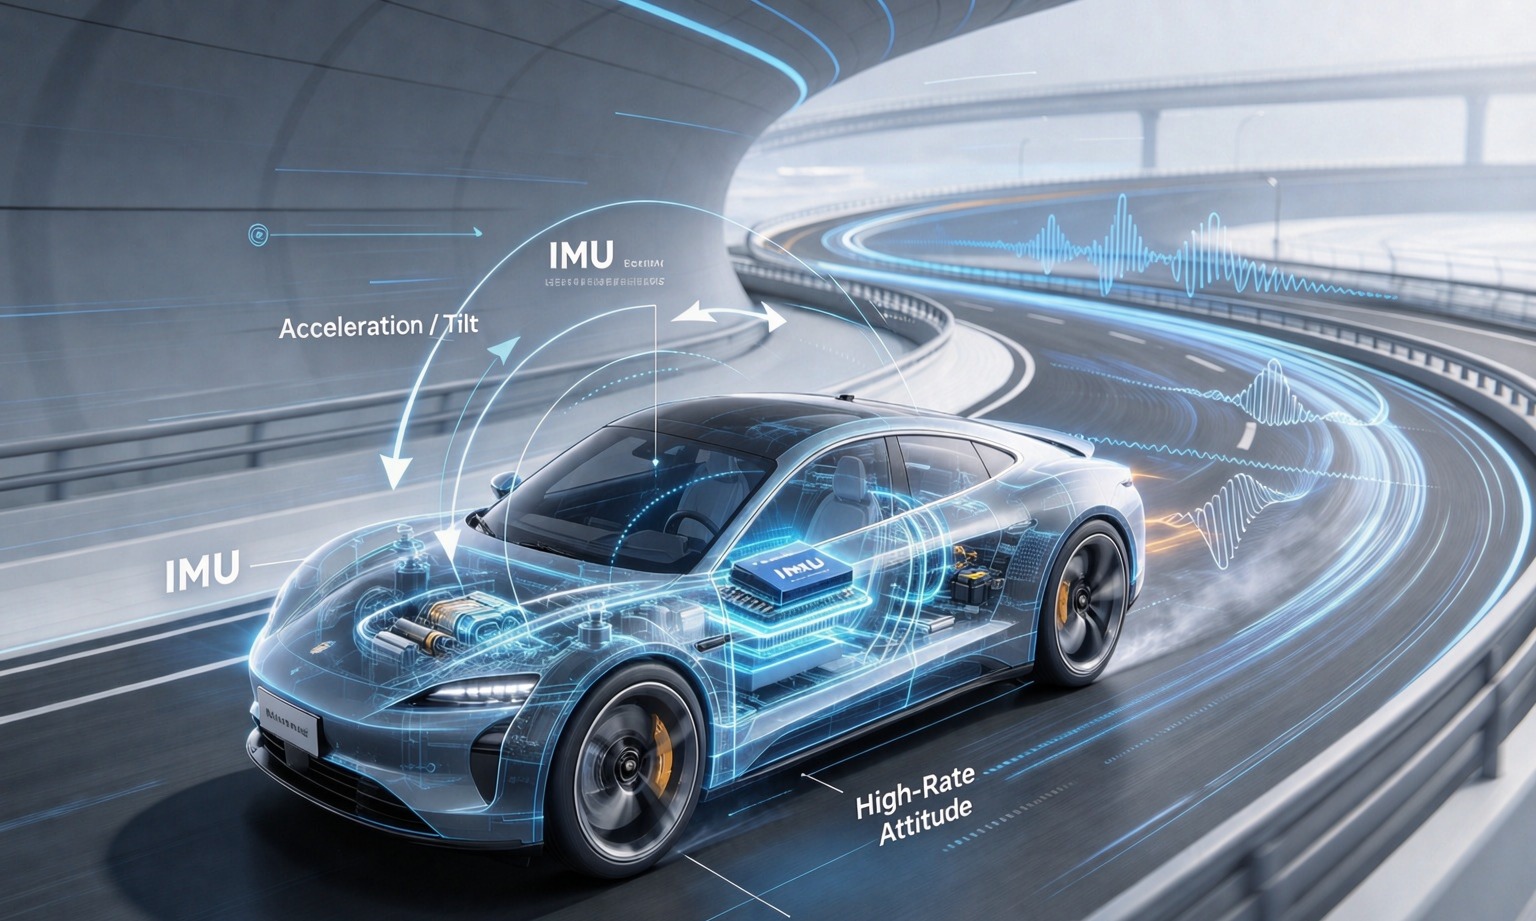
IMU ndio sensor pekee ambayo inajua kile mwili ulifanya katika milisekunde kumi zilizopita. Gyroscope hupima kiwango cha mzunguko, accelerometer hupima nguvu maalum, na kuunganisha zote mbili hutoa mtazamo, kisha kasi, kisha nafasi ya muda mfupi ambayo ni laini ya kutosha kuelekeza.
Pia ni sensor mara nyingi huaminika kupita kiasi: pato lake halionekani kuvunjika. Hakuna kuacha shule, hakuna bendera ya onyo, hakuna kuruka. Wimbo unainama kwa upole mbali na barabara, na kadiri unavyozidi kwenda ndivyo inavyoonekana kuwa ya kweli zaidi.
Hesabu sio ngumu. Gyroscope iliyo na 0.5 ° / s ya upendeleo wa mabaki hutoa 5 ° ya hitilafu ya kichwa baada ya sekunde kumi ikiwa hakuna kitu kinachoirekebisha, na kila mita iliyosafiri baada ya hapo imewekwa katika mwelekeo mbaya. Accelerometer ina shida sawa katika fomu ya hila: haiwezi kutofautisha kuongeza kasi endelevu kutoka kwa tilt, kwa hivyo chujio kinahitaji GNSS au kasi ya gurudumu ili kuiambia ni ipi.
Karatasi za data zinakaribisha mkanganyiko kwa sababu vipimo vya inertial huja katika vitengo vitatu. "Kiwango cha sentimita kwa sekunde 3, kiwango cha mita kwa sekunde 10" ni taarifa ya msimamo na inaweza kuchukuliwa kihalisi. "Hitilafu ndani ya 5% baada ya sekunde 120 za upotezaji wa satelaiti" kawaida ni asilimia ya umbali uliosafiri - 5% ya kilomita mbili ni mita mia moja. Zote mbili zinaweza kuwa kweli kwa sehemu moja; Wanajibu maswali tofauti.
Kasi ya Gurudumu: Mtazamaji wa bei nafuu Hakuna Mtu Anayemiliki
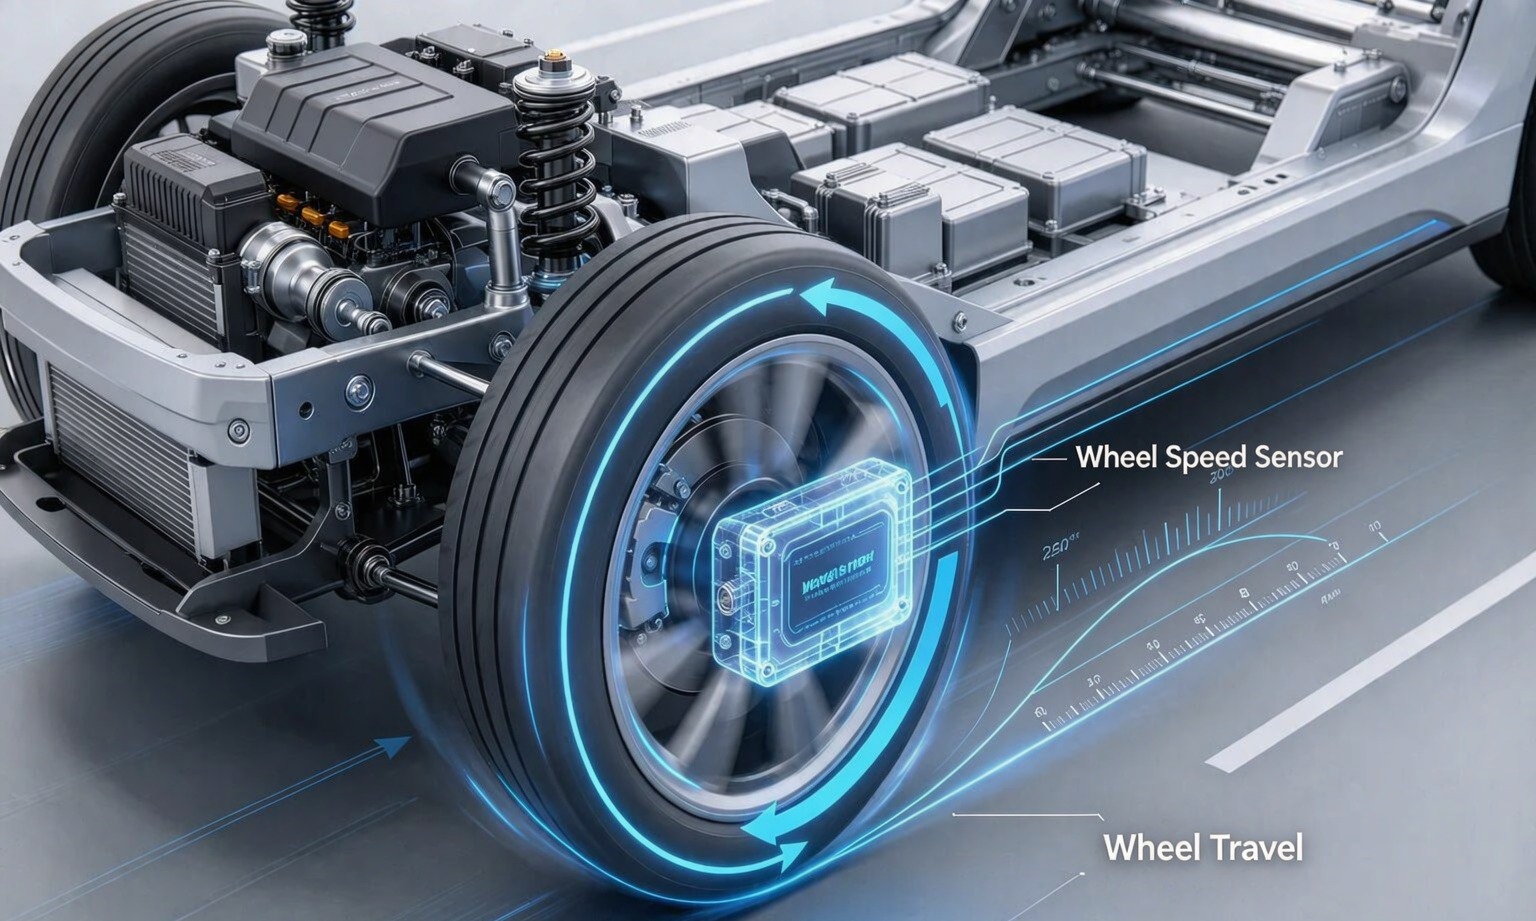
Kasi ya gurudumu ndio sensor pekee ambayo hupima umbali kupitia kuwasiliana na barabara - ndogo karibu na sentimita RTK, ndiyo sababu inapuuzwa.
Azimio lake ni bora kuliko watu wengi wanavyodhani. Kwa pete ya meno 48 na mduara wa mita 2, mapigo moja ni karibu 4 cm ya kusafiri, hutolewa makumi ya mara kwa sekunde kwa kasi ya kutembea - haswa ambapo GNSS Doppler ni dhaifu zaidi. Pia inatoa kichujio kumbukumbu ya kiwango: bila kipimo cha umbali wa kujitegemea, kosa la kiwango katika suluhisho la inertial linaweza kusahihishwa tu wakati GNSS inarudi.
Udhaifu wake ni rahisi vile vile. Sensor ya kasi ya gurudumu inaripoti mzunguko, sio mwendo. Chini ya breki, kwenye barafu, kwenye changarawe, au kwa gurudumu lililofungwa, mzunguko na kusafiri huacha kukubaliana, na kosa sio ndogo - inaweza kuwa kasi kamili ya gari. Hii ndio sababu ishara muhimu ni kasi ya magurudumu manne, sio kasi moja ya wastani ya gari: tofauti kati ya kushoto na kulia ndio inaambia kichujio kuwa kuna kitu kinateleza.
Halafu kuna ukweli wa ujumuishaji ambao huamua miradi mingi. Kwenye gari la uzalishaji, kasi ya magurudumu manne tayari ipo kwenye basi ya chasi, iliyochapishwa na mtawala wa ABS au ESC. Hawaishi katika mpokeaji wa GNSS, na moduli ya GNSS+INS - yetu ikiwa ni pamoja na - haiwasomi. Mguu wa kasi ya gurudumu umeunganishwa kwenye safu ya fusion au kidhibiti cha kikoa, juu ya CAN, na latency yake mwenyewe na kuongeza kwake. Ikiwa muuzaji atakuambia moduli yao "fuses kasi ya gurudumu", swali la haki ni kiunganishi gani kinafika.
Jinsi watatu hao wanavyolingana katika gari halisi
Fusion yenyewe haivutii: kichujio ambacho kinatabiri na IMU kwa kiwango cha juu, hurekebisha na GNSS wakati marekebisho ya kuaminika yanapofika, na huzuia kasi ya gurudumu katikati. Kinachobadilika kati ya magari ni sensor gani hubeba suluhisho wakati wowote.
| Hali | Kubeba suluhisho | Nini cha kutazama |
|---|---|---|
| Barabara kuu ya wazi | GNSS, iliyosahihishwa na RTK | Hakuna mengi; Hii ndio kesi rahisi |
| Korongo la mijini | IMU, na GNSS inarudi mara kwa mara | Marekebisho yaliyoonyeshwa ambayo yanaonekana halali |
| Handaki fupi | IMU pamoja na kasi ya gurudumu | Hitilafu ya kuingia tena kwenye portal |
| Handaki refu au chini ya ardhi | Kasi ya gurudumu, IMU inadhalilisha | Sababu ya kiwango na kuteleza kwa kichwa |
| Ujanja wa kasi ya chini | Kasi ya gurudumu pamoja na chanzo cha kichwa | Ikiwa kichwa kipo kwa 0 km/h |
| Uso wa msuguano wa chini | IMU, kasi ya gurudumu chini ya uzito | Utambuzi wa kuteleza, sio dhana ya kuteleza |
Ni nini huvunjika wakati mguu mmoja haupo
Kuondoa sensor ni njia ya haraka zaidi ya kuona kile kilikuwa kikifanya; Saini hizi tatu ni tofauti za kutosha kutambua kutoka kwa logi.
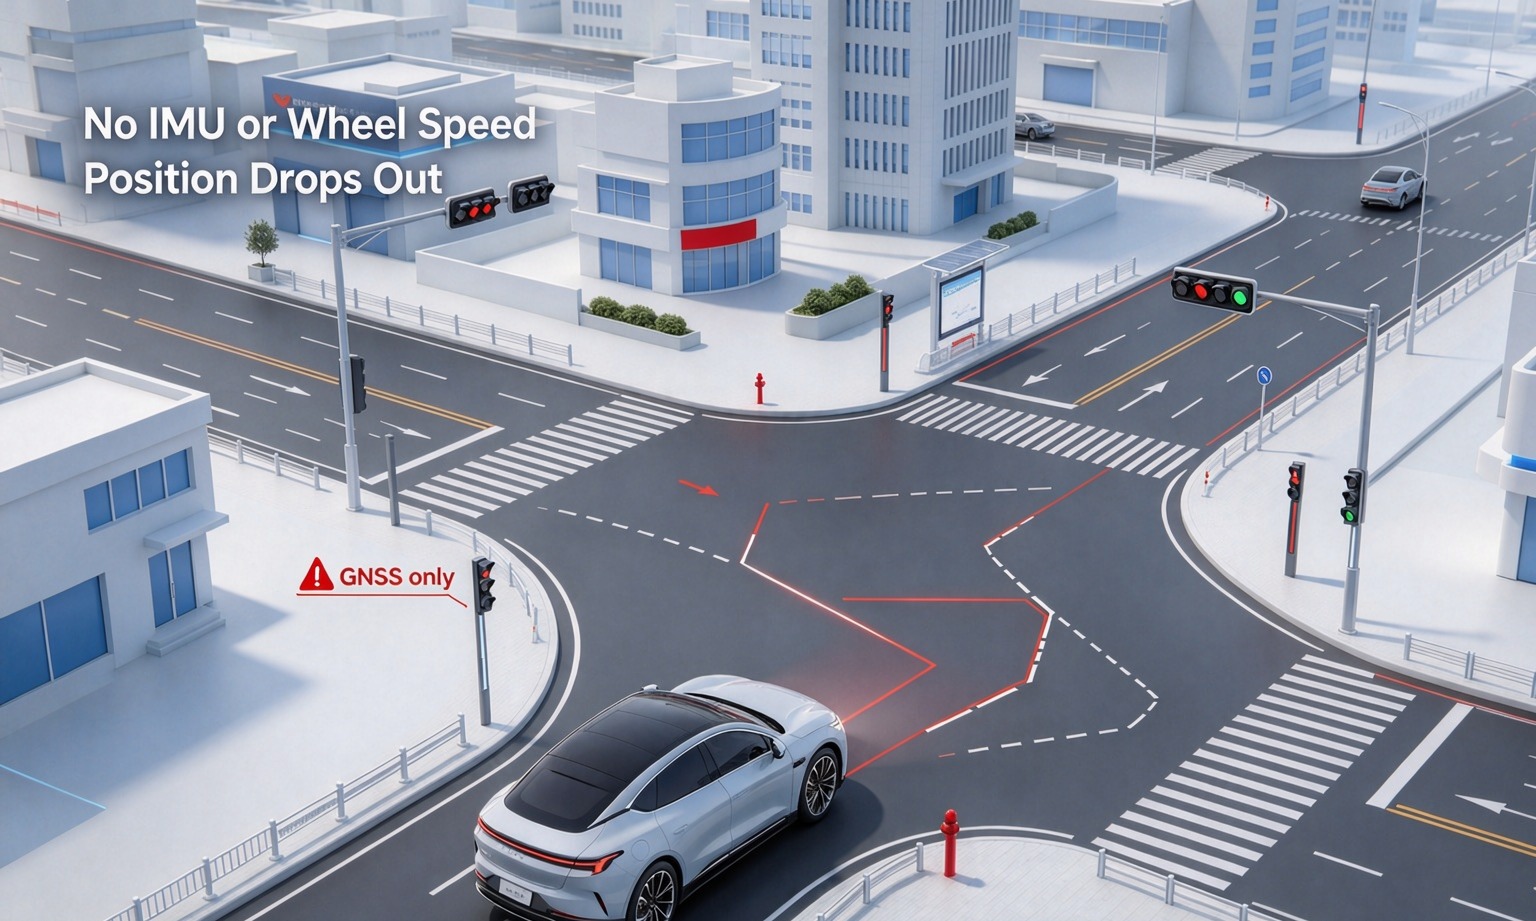
GNSS pekee: wimbo uliotengenezwa kwa nukta
Kwa 5-10 Hz, pato ni safu ya nafasi bila chochote katikati. Katika curve kwa kasi, pengo kati ya nyakati ni chord wakati chasisi ilisafiri arc. Ingiza handaki na hakuna pato kabisa, kwa hivyo mtawala huacha au kurudisha nyuma - tabia sahihi, na sababu usanidi huu hausafirishi bila dereva.
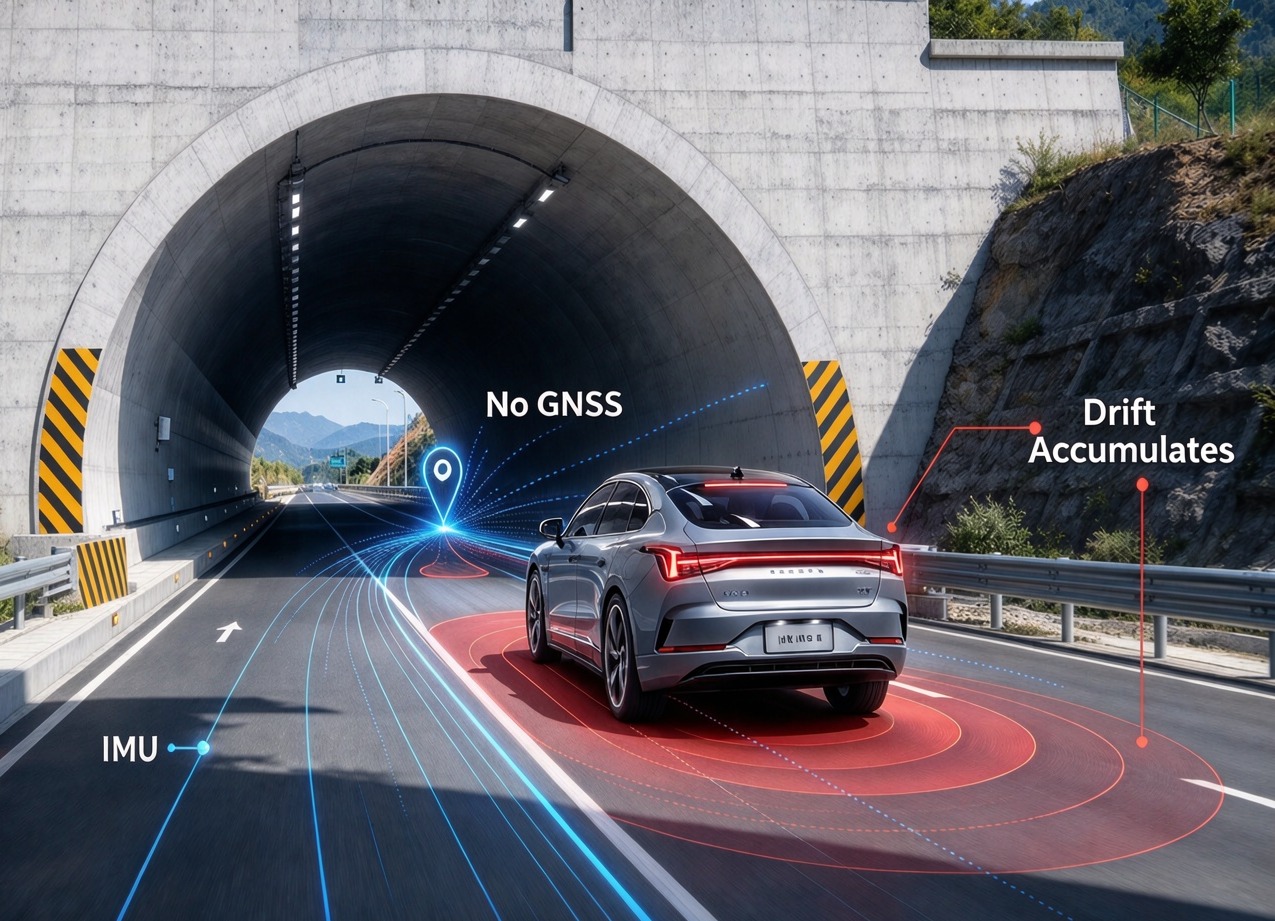
IMU pekee: wimbo unaoinama kwa adabu
Hii ndio hatari, kwa sababu inaonekana kama mfumo wa kufanya kazi. Msimamo unakaa laini, mtazamo unakubalika, na kosa linakua bila bendera moja ya onyo. Mita mia moja kwenye handaki gari linaweza kuwa njia mbali na mahali ambapo mfumo unaamini iko, na makadirio ya kujiamini bado yanaonekana kukubalika.
Kasi ya gurudumu tu: umbali bila mwelekeo
Unajua jinsi magurudumu yalivyogeuka na hakuna kitu kingine chochote. Hakuna kichwa, hakuna kumbukumbu kamili, na wakati tairi inapovunja traction umbali ni mbaya kwa jinsi gurudumu lilikuwa likizunguka kwa kasi zaidi kuliko ardhi. Ni mwangalizi mzuri na navigator mbaya.
Makosa matano ya ujumuishaji tunayoona zaidi
Hakuna shida za algorithm; wote hunusurika ukaguzi wa karatasi ya data na kujitokeza kwenye gari.
- Mkono wa lever unaishi kwenye kuchora, sio kwenye gari.Ikiwa antena inakaa 1.2 m mbele ya ekseli ya nyuma, mfumo huripoti nafasi ya antena, sio ya ekseli, na kila mtawala chini ya mkondo hurithi kukabiliana hadi mtu apime kwenye muundo halisi.
- Mduara wa kusongesha hutoka kwa karatasi ya data ya tairi.Idadi hiyo ni ya tairi isiyosheheniwa kwa shinikizo la kawaida. Radius iliyopakiwa, kuvaa na shinikizo huibadilisha kwa karibu asilimia, ambayo ni m 10 kwa kilomita - ya kutosha kutembea gari nje ya njia yake kwenye handaki ndefu. Pima: tembeza gari mapinduzi kumi ya magurudumu kwenye mstari uliochunguzwa.
- Kasi moja ya wastani ya gari badala ya kasi ya magurudumu manne.Wastani hutupa tofauti ya kushoto-kulia, ambayo ndiyo kiashiria pekee cha kuteleza cha bei nafuu ulicho nacho.
- Mpangilio wa wakati unadhaniwa badala ya kupigwa muhuri.GNSS inafika kwa 1 Hz na makali ya PPS; Kasi ya gurudumu hufika kwenye CAN na 10-40 ms ya latency. Kwa 20 m / s, 20 ms ni 40 cm ya kosa hakuna urekebishaji wa kichujio huondoa.
- IMU imewekwa kwenye kitu kinachobadilika.Mabano ambayo yanasikika, au nafasi karibu na spika au compressor, hubadilisha mtetemo kuwa kuongeza kasi ya uwongo ambayo inaunganisha kwenye nafasi. Ngumu, chuma-kwa-chuma, karibu na ekseli kama kuunganisha inavyoruhusu.
Moduli mbili ambazo hufunika miguu miwili kati ya mitatu
Wakati programu ya gari inatuuliza GNSS na nusu ya inertial ya stack hii, chaguo kawaida huja kwa usahihi kiasi gani kesi ya handaki inahitaji. Sehemu zote mbili hapa chini zina madhumuni mawili: RTK wakati anga imefunguliwa, inertial wakati sio. Hakuna anayedai mguu wa tatu - ambao ni wa chasisi.
JS-C8A - GNSS + INS ya Bendi nyingi
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· D) mm
- 3 s upotezaji wa ishara: kiwango cha cm; 10 s: kiwango cha mita
- Gyro 250 ° / s, upendeleo 0.5 ° / s; Accel 4 g, 20 mg
- 22 × 17 × 2.8 mm, BDS/GPS/GLONASS/Galileo
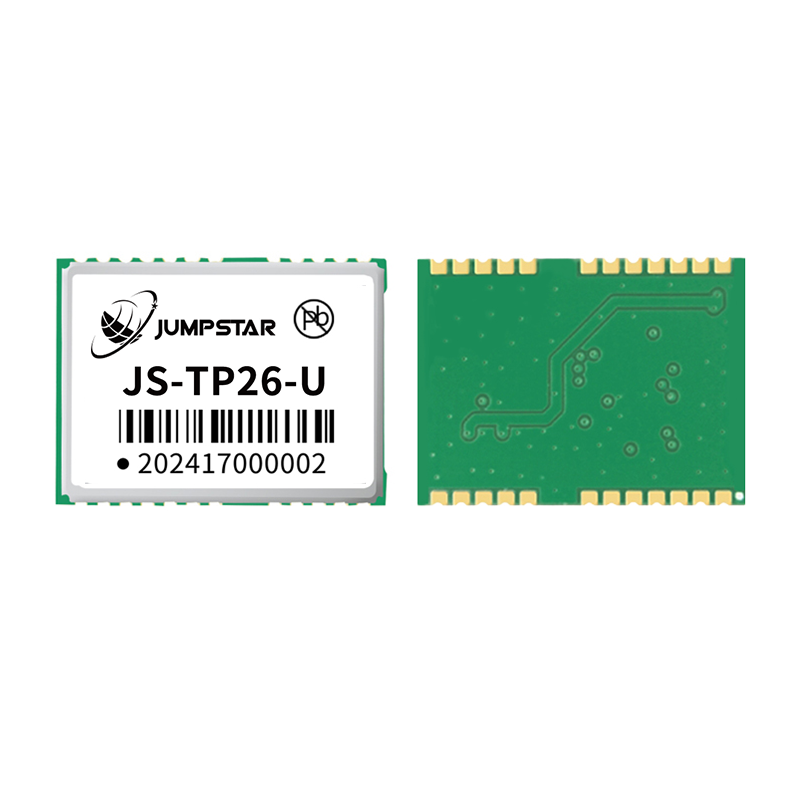
JS-TP26-U - L1+L5 GNSS + INS
- Njia 135 (L1: 75 + L5: 60)
- Pointi moja H 1.0 m (L1+L5) / 2.5 m (L1)
- MEMS za mhimili sita; Hakuna kizuizi cha mwelekeo wa usakinishaji
- 16.0 × 12.2 × 2.4 mm, 3 × UART
Wengine wawili hukaa katika familia moja na hubainishwa wakati nguvu au kiwango cha sasisho kinatawala:JS-RK26-Ukwa 18-32 mA na pato la 10 Hz, na bendi mojaJS-RP26-Ukwa 20 Hz. Zote nne zimeorodheshwa chiniModuli za kuweka hesabu zilizokufa.
Jinsi ya kupima fusion kabla ya kujitolea
Jaribio la benchi linathibitisha kuwa moduli inafanya kazi. Haithibitishi sensorer tatu hufanya kazi pamoja kwenye gari lako. Vipimo vitatu hufanya.
- Hitilafu ya kuingia tena kwa lango.Endesha kupitia handaki ambayo njia yako hutumia na ulinganishe marekebisho ya kwanza baada ya kutoka na sehemu iliyochunguzwa. Rekodi kukabiliana kwa mita na mwelekeo wake, sio "ilibaki imefungwa". Endesha kwa njia zote mbili: hitilafu inayotegemea kichwa inaelekeza kwenye kupachika au gyro.
- Sababu ya kiwango kwenye kitanzi kilichochunguzwa.Weka wakati wa mita 200 moja kwa moja kwa kasi ya mara kwa mara na ulinganishe umbali wa ripoti zako za pato la fusion na utafiti. Kisha kurudia kwenye uso wa mvua au changarawe. Ikiwa hitilafu itabadilika na uso, uzani wako wa kasi ya gurudumu ni mkali sana.
- Magogo mabichi, masaa ishirini na nne tuli na kukimbia moja mijini.Nafasi ya njama kutawanyika kutoka kwa jaribio tuli, kisha kufunika kasi ya gurudumu na hali ya kurekebisha GNSS kwenye kukimbia kwa mijini. Karibu kila kuruka "kwa ajabu" ambayo tumeulizwa juu yake inaonekana huko juu kama suluhisho ambalo lilipaswa kukataliwa, au kituo cha gurudumu kisichokubaliana na upande wake mwingine.
Maswali ambayo wanunuzi huuliza mara nyingi
Je, moduli moja inaweza kushughulikia sensorer zote tatu?
Sio kwenye gari la barabarani. Moduli ya GNSS+INS inashughulikia miguu miwili; Kasi ya gurudumu huchapishwa na chasisi. Moduli inayotangaza zote tatu inakaribisha swali moja: ni kontakt gani inachukua pembejeo ya kasi ya gurudumu?
IMU inaweza kushikilia sentimita kwa muda gani?
Takriban sekunde tatu kwa kitengo cha MEMS katika kiwango cha sentimita, kisha mita kwa sekunde chache zaidi. Kitu chochote kilichonukuliwa kwa dakika kinaelezea idadi tofauti - kawaida asilimia ya umbali uliosafiri.
Tunahitaji chanzo cha kichwa cha antena mbili?
Ikiwa stack inahitaji kichwa cha kweli wakati wa kusimama, kinyume chake, au wakati wa ujanja wa polepole wa maegesho, ndio. Antena moja inatoa kozi juu ya ardhi, iliyofafanuliwa tu wakati wa kusonga, na kamwe haikuambii ni njia gani mwili unaelekeza. Biashara ni antena ya pili, msingi na kazi ya kupachika - iliyofunikwakichwa cha RTK cha antena mbili.
Je, kasi ya gurudumu inafaa kujitahidi ikiwa IMU ni nzuri?
Ndiyo, kwa bei: ni njia ya bei nafuu zaidi ya kufunga makosa ya umbali katika kifuniko kirefu, na pembejeo pekee inayofanya kazi kwa kasi ya kutembea. Inastahili tu kwa kila gurudumu na muhuri wa wakati; kasi ya wastani kwenye basi polepole inaongeza kidogo zaidi ya kile IMU tayari inajua.
Hakuna kati ya haya yanayochukua nafasi ya muundo makini wa muunganisho wa kasi ya gurudumu la GNSS IMU, lakini hufanya mazungumzo ya wasambazaji kuwa mahususi. Kwa mtazamo mpana wa mfumo,GNSS kwa magari yanayojiendeshainashughulikia usanifu unaozunguka, naMchanganyiko wa IMU katika mazingira yaliyokataliwa na GNSShuenda zaidi kwenye chujio.
Je, unajenga rundo la kuweka nafasi kwa gari?
Tuambie njia, urefu wa handaki, basi ya chasisi na usahihi ambao mtawala anahitaji. Tutakuambia ni miguu gani miwili moduli inaweza kubeba, na wapi ya tatu inapaswa kutoka.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


