












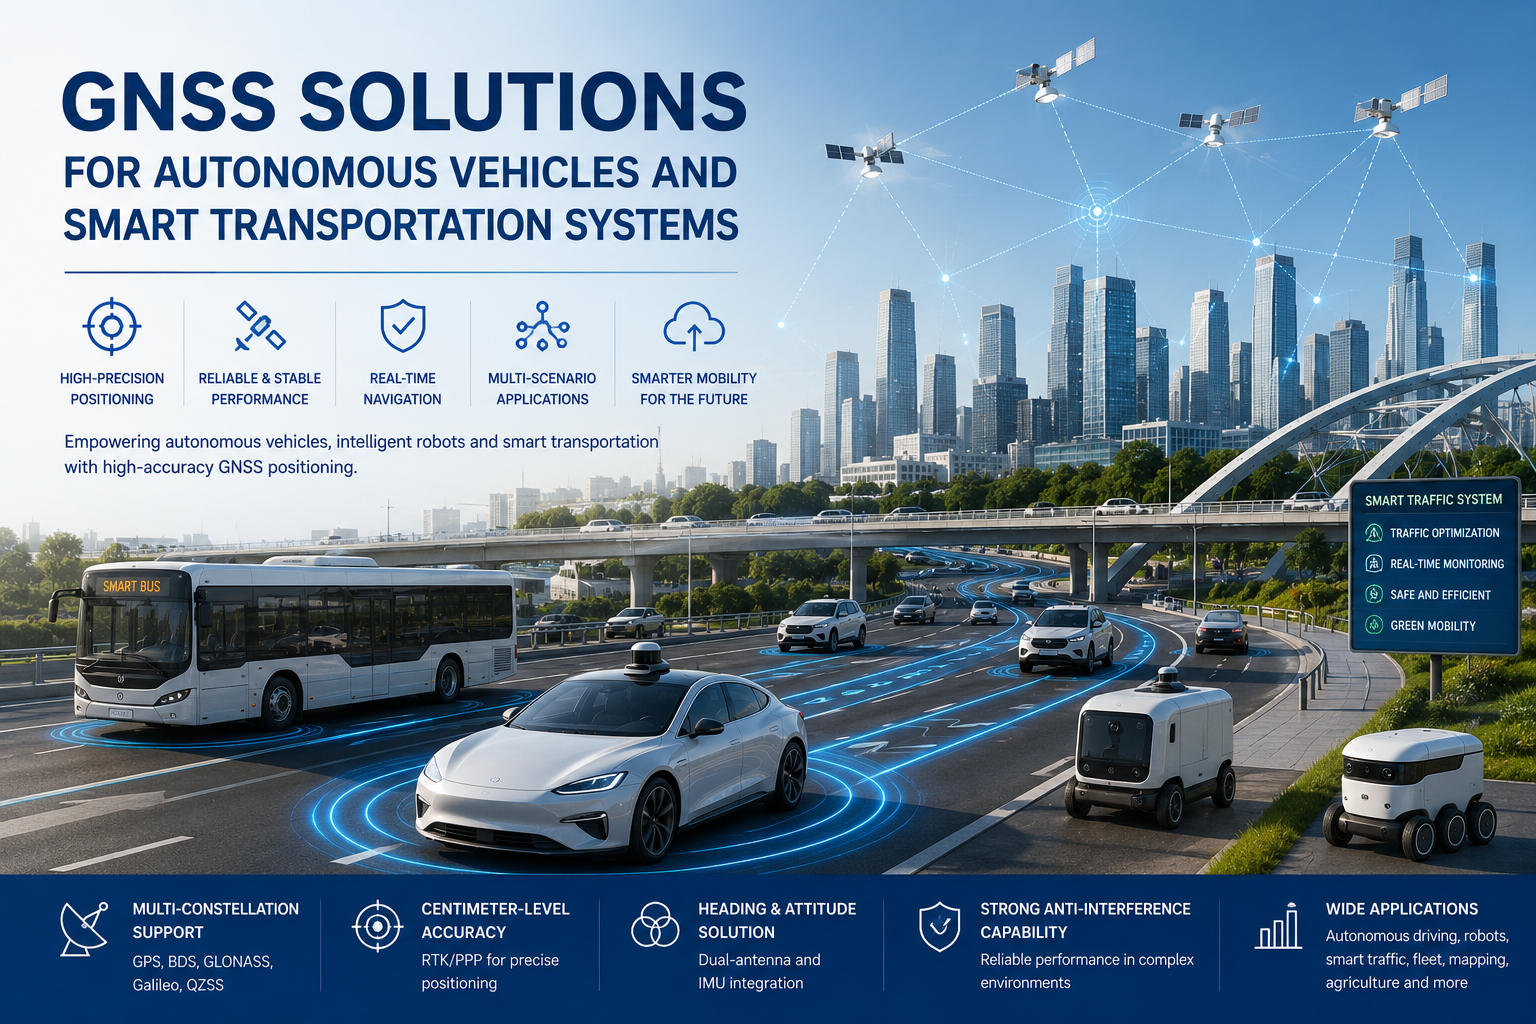
Magari yanayojiendesha, roboti zinazojiendesha (AMRs), mashine za kukata nyasi zinazojiendesha, mifumo ya usafirishaji mahiri na magari ya kiotomatiki ya vifaa yanahama kutoka miradi ya majaribio hadi kupelekwa kibiashara. Majukwaa haya lazima yajue wako wapi, ni njia gani wanakabiliwa na jinsi wanavyosonga - kwa uhakika na kwa wakati halisi. Viwianishi vya takriban GPS havitoshi kwa roboti kufuata njia, trekta kushikilia safu shambani, au gari kukaa kwenye njia kwenye barabara ya umma.
Hii ndio sababu teknolojia za uwekaji nafasi wa hali ya juu - RTK, mapokezi ya nyota nyingi na masafa mengi, kichwa cha antena mbili na urambazaji unaosaidiwa na IMU - zinakuwa vizuizi vya kawaida vya majukwaa yanayojiendesha.Ufumbuzi wa GNSS kwa magari yanayojiendeshaKuchanganya teknolojia hizi katika mfumo wa kuweka nafasi ambao hutoa habari ya nafasi, kichwa, kasi na mwendo kwa viwango vya sasisho ambavyo mfumo wa udhibiti unaweza kuchukua hatua. Kwa OEM na viunganishi vya mfumo, kuelewa jinsi teknolojia hizi zinavyofanya kazi pamoja ni hatua ya kwanza katika kuchagua maunzi sahihi.
Kwa nini magari yanayojiendesha yanahitaji zaidi ya GPS ya kawaida
GNSS ya kiwango cha kawaida cha watumiaji inaripoti msimamo na usahihi wa kiwango cha mita. Kwa jukwaa la uhuru, hiyo haitoshi sana. Mapungufu yanaonekana haraka katika mazingira halisi:
- Majengo huonyesha ishara za satelaiti na kuundaMakosa ya njia nyingiambayo hubadilisha msimamo ulioripotiwa kwa mita kadhaa.
- Miti, madaraja na vizuizi vingine huzuia ishara za satelaiti na kuharibu marekebisho.
- Vichuguu na miundo ya maegesho husababisha kukatika kabisa kwa GNSS, hata hivyo kwa ufupi.
- Korongo za mijini zinaweza kutoa nafasi zisizo thabiti, za kuruka hata wakati anga inaonekana kwa jina.
- Gari linalojiendesha linahitajiHabari ya kichwa, sio tu latitudo na longitudo - kujua mahali ulipo sio sawa na kujua ni wapi unaelekeza.
Ukali wa athari hizi hutofautiana kulingana na mazingira. Katika maeneo ya mijini mnene, njia nyingi na kizuizi kinaweza kutawala bajeti ya makosa, kama inavyoonyeshwa katika uchunguzi wa kesi yaUrambazaji wa gari linalojiendesha katika korongo za mijini. Ndio sababu majukwaa ya uhuru huchanganya GNSS ya usahihi wa hali ya juu na sensorer za kichwa na urambazaji wa inertial badala ya kutegemea chanzo kimoja cha nafasi.
RTK GNSS kwa Nafasi ya Gari ya Kiwango cha Sentimita
Nafasi ya Kinematic ya Wakati Halisi (RTK) hutumia data ya marekebisho kutoka kwa kituo cha msingi au mtandao wa marekebisho ili kuondoa makosa yaliyoshirikiwa katika vipimo vya setilaiti. Matokeo yake ni usahihi wa nafasi ya kiwango cha sentimita, ambayo hubadilisha kile gari linaweza kufanya:
- Njia ya usahihi wa hali ya juu ifuatayo.Gari linaweza kufuatilia njia iliyobainishwa awali na kurudia kwa kiwango cha decimeter- au sentimita.
- Msimamo unaoweza kurudiwa.Operesheni ambazo lazima zirudi kwenye mstari au hatua moja - kama vile trekta inayofanya kazi shambani - zinaweza kuzalishwa tena kukimbia baada ya kukimbia.
- Operesheni ya kiwango cha njia.Magari ya kiotomatiki yanaweza kutofautisha kati ya njia na kushikilia nafasi thabiti ya upande.
RTK ni muhimu sana kwa matrekta yanayojiendesha, roboti za rununu na magari ya kiotomatiki ambayo hufuata njia zilizoainishwa awali. Injini ya kusahihisha na sehemu ya mbele ya RF kwa kawaida hutolewa na maunzi kama vile JUMPSTAR'smoduli za RTK za usahihi wa hali ya juu, wakati uchaguzi wa chanzo cha marekebisho - kituo cha msingi, mtandao RTK au PPK - inategemea eneo la kupeleka, kama ilivyojadiliwa katikaRTK dhidi ya mbinu za kusahihisha PPK. Inafaa kusema kizuizi kwa uwazi: RTK inahitaji kiungo cha kuaminika cha marekebisho na mwonekano mzuri wa anga, kwa hivyo haiwezi kuhakikisha usahihi unaoendelea wa kiwango cha sentimita katika kila mazingira peke yake.
GNSS ya antena mbili kwa kichwa sahihi
Gari linalojiendesha linahitaji kujibu maswali mawili kwa wakati mmoja:niko wapinaninakabiliwa na mwelekeo gani. Msimamo unajibu wa kwanza; kichwa kinajibu cha pili. Antena moja ya GNSS huamua nafasi, lakini aGNSS ya antena mbiliUsanidi hupima msingi kati ya antena mbili na hupata kichwa moja kwa moja kutoka kwa uchunguzi wa awamu ya mtoa huduma.
Kichwa cha antena mbili hutoa faida za vitendo kwa majukwaa ya uhuru:
- Kichwa sahihi hata kwa kusimama au kasi ya chini sana, ambapo makadirio ya magurudumu na gyro yanateleza.
- Kupungua kwa utegemezi wa sensorer za magnetic, ambazo zinasumbuliwa na motors, betri na miundo ya chuma.
- Mwelekeo wa gari wa kuaminika zaidi kwa usukani, upangaji wa njia na kuepuka vikwazo.
- Rejea thabiti ambayo inasaidia muunganisho wa sensorer na data ya inertial.
Kwa uendeshaji na urambazaji wa uhuru, GNSS ya antena mbili ni inayosaidia sana nafasi ya RTK. Ofa za JUMPSTARbodi za GNSS za antena mbilikwa jukumu hili; Ikiwa jukwaa linahitaji kichwa cha kuaminika, antenna ya pili kawaida ni uwekezaji bora kuliko magnetometer.
GNSS + IMU kwa mwendelezo wa urambazaji
Hata hivyo GNSS inafanya kazi vizuri katika anga wazi, ishara huwa dhaifu au hazipatikani katika hali fulani: vichuguu, miundo ya maegesho, maeneo mnene ya mijini, barabara zilizofunikwa na miti, majengo na mazingira ya viwanda. Kwa gari linalojiendesha, kukatika kwa sekunde mbili kunaweza kutosha kupoteza nafasi ya njia; Kukatika kwa sekunde kumi kunaweza kusimamisha misheni.
Kuchanganya GNSS na kitengo cha kipimo cha inertial (IMU) - wakati mwingine huitwaGNSS/INSauhesabu iliyokufa- inaruhusu mfumo kuendelea kutoa nafasi, makadirio ya kichwa na kasi wakati wa usumbufu mfupi wa GNSS. IMU hupima kuongeza kasi na kiwango cha angular; Injini ya fusion hueneza marekebisho mazuri ya mwisho mbele hadi satelaiti zirudi. Tovuti ya JUMPSTAR inaelezea haswa utumiaji wa data ya marekebisho ya RTK pamoja na data ya IMU kwa magari yanayojiendesha na majukwaa ya rununu, na mada pana yaMchanganyiko wa sensorer ya IMU katika mazingira yaliyokataliwa na GNSSanaelezea biashara kwa undani.
Jambo moja linahitaji kuwa wazi: madaraja ya hesabu yaliyokufafupiusumbufu lakini hauwezi kuondoa makosa yaliyokusanywa wakati wa kukatika kwa muda mrefu. Matarajio sahihi ni mwendelezo kupitia handaki au mstari wa mti - sio kinga katika hali iliyokataliwa kabisa na GNSS.
Ufumbuzi wa GNSS kwa Magari ya Uhuru na Usafiri Mahiri
Teknolojia sawa za msingi zinatumika tofauti katika maeneo yote ya matumizi. Matukio machache yanaonyesha jinsi mahitaji yanavyotafsiri katika uchaguzi wa mfumo:
Roboti za rununu zinazojiendesha.Ghala na AMR za nje zinahitaji nafasi sahihi, kufuata njia, habari ya kichwa na urambazaji wa wakati halisi. Katika ghala lililopangwa lakini mnene, RTK iliyo na hesabu iliyokufa huweka roboti kusonga kupitia njia za rack ambapo satelaiti zimezuiwa kwa sehemu. GNSS kwa roboti zinazojiendesha kwa kawaida huunganisha moduli ya kompakt na IMU na odometry.
Mashine za kukata nyasi zinazojiendesha.Mashine ya kukata lazima ishikilie mipaka sahihi, ifuate njia zinazoweza kurudiwa na kuzunguka vizuizi. Nafasi ya kiwango cha mita ndogo hadi sentimita, pamoja na kichwa na kuepuka vikwazo, inaruhusu kazi salama ya mipaka na chanjo bora ya maeneo makubwa.
Magari ya kilimo yanayojiendesha.Uendeshaji wa kiotomatiki, ufuatiliaji wa safu na shughuli za shamba zinazoweza kurudiwa hutegemea usahihi wa kiwango cha RTK. Malipo yanaweza kupimika: kupunguzwa kwa mwingiliano kati ya pasi, nafasi thabiti ya safu na uwezo wa kurudi kwenye mstari huo huo katika shughuli za baadaye.
Mifumo ya Usafiri wa Akili.Mifumo mahiri ya usafirishaji hutumia nafasi ya ufuatiliaji wa gari, usimamizi wa meli, urambazaji, uratibu wa gari na huduma za miundombinu. Mahitaji hapa mara nyingi hayahitaji sana kuliko roboti za uwanja - usahihi wa mita ndogo na sasisho za kuaminika ni muhimu zaidi ya kurudia kwa kiwango cha sentimita - lakini mwendelezo na miingiliano ya mawasiliano ni muhimu.
Unapaswa kuzingatia nini wakati wa kuchagua suluhisho la GNSS?
Kuchagua mfumo wa uwekaji nafasi wa GNSS kwa jukwaa linalojiendesha kunatokana na orodha ya vitendo ya pointi nane:
- Usahihi wa nafasi.Amua ikiwa programu inahitaji usahihi wa kiwango cha mita, mita ndogo au sentimita - uamuzi huu mmoja unaendesha usanifu mzima.
- Usahihi wa kichwa.Inahitajika kwa uendeshaji wa uhuru na mwelekeo wa gari. Fikiria ikiwa antena moja pamoja na magnetometer inatosha, au ikiwa GNSS ya antena mbili inahesabiwa haki.
- Kundinyota na msaada wa masafa.Mapokezi ya makundi mengi na masafa mengi huboresha upatikanaji na uimara, haswa katikaBendi za masafa za L1 / L2 / L5na mazingira yaliyozuiliwa.
- Msaada wa marekebisho ya RTK.Angalia ikiwa mpokeaji anaweza kuchakata umbizo la marekebisho linalotumiwa katika eneo lako na programu - RTCM, mtandao RTK au PPP-RTK.
- IMU / hesabu iliyokufa.Muhimu wakati wowote kizuizi cha muda cha GNSS kinatarajiwa - vichuguu, gereji za maegesho, kifuniko cha miti au kumbi za viwanda.
- Uwezo wa kupambana na kuingiliwa.Fikiria mazingira yenye mwingiliano wa sumakuumeme na athari za njia nyingi, ambapo uimara wa mpokeaji huamua utendaji wa ulimwengu halisi.
- Miingiliano ya mawasiliano.CAN, UART, RS232, RS485, Ethernet au chaguzi zisizo na waya lazima zilingane na mfumo wa udhibiti wa gari na usanifu wa ujumuishaji.
- Mahitaji ya mitambo na mazingira.Ukubwa, matumizi ya nguvu, joto la uendeshaji, kuzuia maji ya mvua na upinzani wa vibration zote huathiri ni vifaa gani vinaweza kutumwa.
Jinsi JUMPSTAR Inasaidia Maombi ya Urambazaji ya Uhuru
JUMPSTAR ni mtengenezaji wa teknolojia ya GNSS inayotoa vifaa vya kuweka nafasi kwa mifumo inayojiendesha na roboti. Kwingineko yake ya mfumo wa uhuru ni pamoja na bodi za GNSS za antena mbili, moduli za hesabu zilizokufa, suluhisho za nafasi ya RTK,Ufumbuzi wa urambazaji wa GNSS/INSna vituo vya kuweka magari na meli, vinavyozungukaModuli za GNSS, bodi za OEM na wapokeaji wa RTKkatika anuwai ya bidhaa. Kurasa za maombi ya kampuni hutambua roboti za rununu zinazojiendesha, mashine za kukata nyasi na mifumo ya usafirishaji mahiri kama hali zinazotumika.
Kama kumbukumbu moja ya kiufundi,X27imeorodheshwa kwenye ukurasa wake rasmi wa bidhaa kama inavyotumika kwa mifumo ya udhibiti wa uendeshaji unaojiendesha, magari yasiyo na rubani na roboti. Jambo sio ulinganisho wa vipimo lakini muundo: muuzaji anayetaja programu hizi anapaswa kuwa na uwezo wa kujadili mnyororo mzima, kutoka kwa uwekaji wa antena na msingi wa kichwa hadi chanzo cha marekebisho na miingiliano ya ujumuishaji.
Antena ya JGNSS X27 GNSS ya kuendesha gari kwa uhuru, magari yasiyo na rubani na matumizi ya roboti.
Kujenga Mfumo wa Kuweka Nafasi kwa Harakati za Uhuru
Magari yanayojiendesha yanahitaji mifumo ya kuweka nafasi ambayo hutoa zaidi ya kuratibu za msingi za GPS. VitendoUfumbuzi wa GNSS kwa magari yanayojiendeshakuchanganya makundi mengi ya GNSS, RTK, kichwa cha antena mbili, hesabu ya IMU/iliyokufa na mawasiliano ya kuaminika - na usanidi unaofaa unategemea aina ya gari, usahihi unaohitajika, mazingira ya uendeshaji, kizuizi kinachotarajiwa cha GNSS na mahitaji ya ujumuishaji. Ghala la AMR, roboti ya shamba na gari la barabarani litaishia na mchanganyiko tofauti wa teknolojia sawa.
Ikiwa unatengeneza gari linalojiendesha, roboti ya rununu au mfumo mahiri wa usafirishaji, wasiliana na JUMPSTAR kujadili nafasi yako ya GNSS na mahitaji ya ujumuishaji.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


