












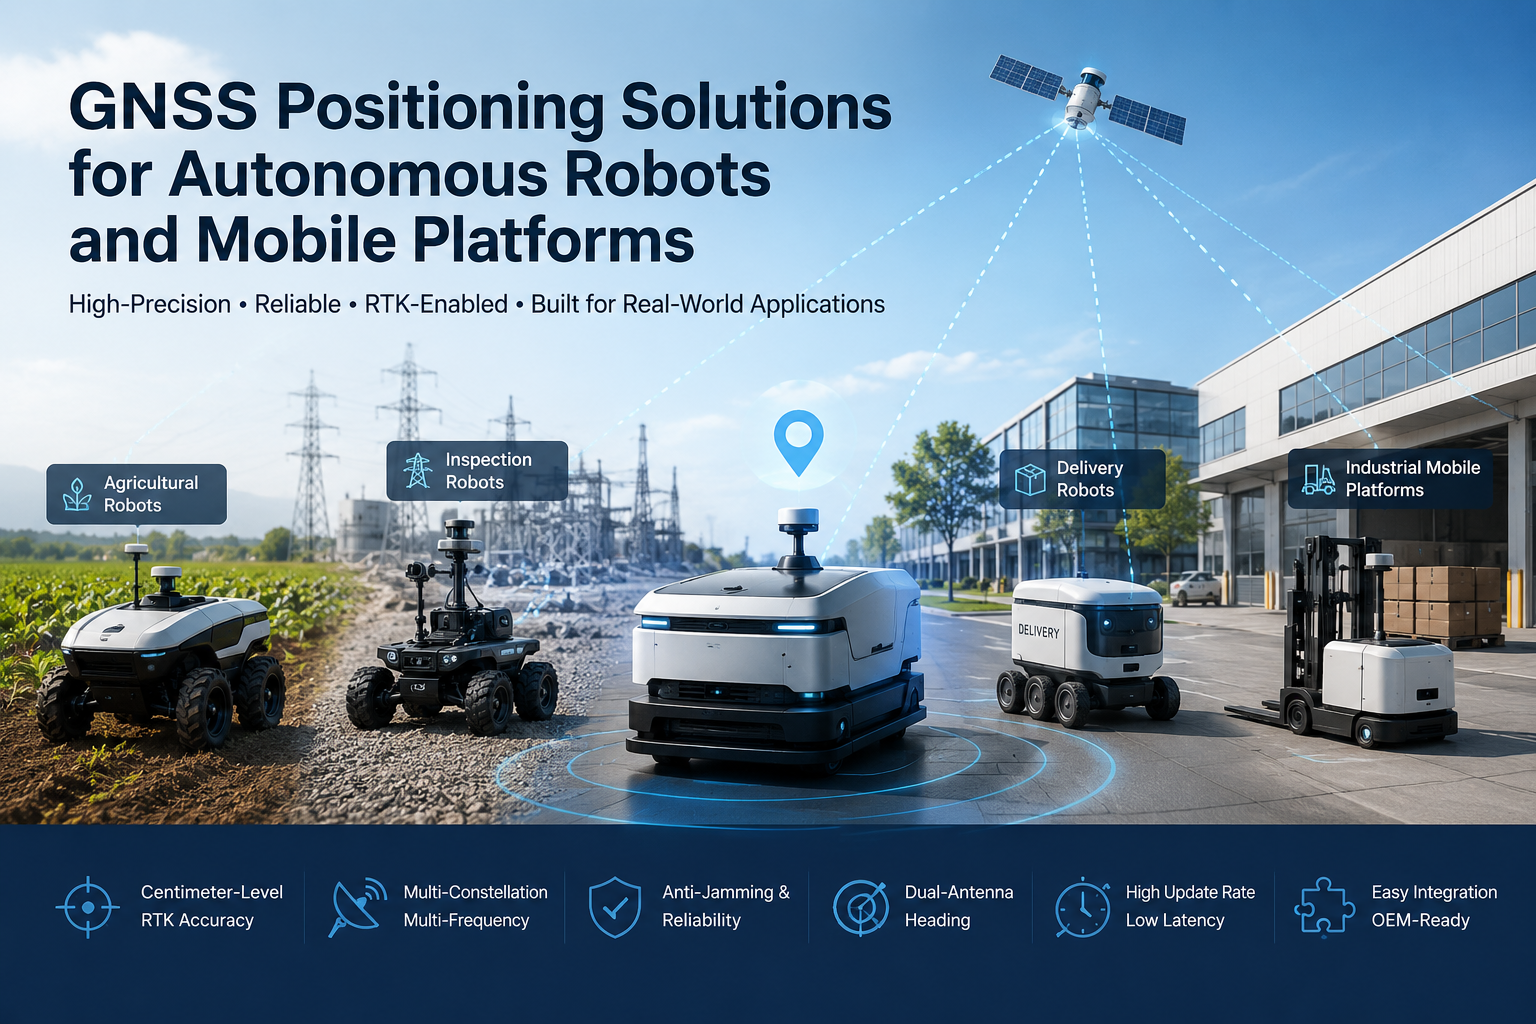
Roboti zinazojiendesha zinasonga zaidi ya mazingira ya ndani yanayodhibitiwa hadi matumizi ya nje na nusu-nje: roboti za kilimo zinazofanya kazi katika mashamba, roboti za ukaguzi zinazoshika doria za nishati na miundombinu ya bomba, roboti za utoaji zinazohudumia vyuo vikuu na mbuga za viwanda, magari yanayojiendesha, na majukwaa ya rununu ya viwandani yanayofanya kazi katika vifaa vikubwa vya nje. Mara tu roboti inaposonga zaidi ya nafasi ya kazi isiyobadilika, mfumo lazima uendelee kujibu maswali matatu: Niko wapi? Ninaenda wapi? Je, nihamieje huko?
Nafasi ya GNSS kwa roboti zinazojiendesha hutoa kumbukumbu kamili ya kijiografia ambayo inatia nanga mfumo mzima wa urambazaji. Mpokeaji wa GNSS humwambia kidhibiti cha roboti ambapo jukwaa liko katika kuratibu za ulimwengu, na wakati programu inahitaji zaidi, RTK inaongeza nafasi ya kiwango cha sentimita - mradi data ya marekebisho na mwonekano unaofaa wa anga unapatikana. Makala haya yanaeleza jinsi GNSS na RTK zinavyofaa katika mifumo ya roboti inayojitegemea, ambapo hutoa thamani zaidi, jinsi zinavyochanganyika na IMU na vitambuzi vingine, na ni OEM gani zinapaswa kutathmini wakati wa kuchagua moduli ya GNSS kwa jukwaa la simu.
Kwa nini kuweka nafasi ni muhimu kwa roboti zinazojiendesha
Msimamo wa kuaminika ni msingi ambao roboti za nje zinazojiendesha zimejengwa. Fikiria kile ambacho kidhibiti cha roboti kinahitaji data ya msimamo kwa:
- Makadirio sahihi ya nafasi- roboti inahitaji kujua nafasi yake ya wakati halisi kabla ya kupanga mwendo wowote unaofuata.
- Njia inayofuata- mwongozo, kunyunyizia dawa, kukata, na ukaguzi vyote vinahitaji roboti kukaa kwenye njia iliyopangwa badala ya kutangatanga.
- Urambazaji unaoweza kurudiwa- kwa ukaguzi, kilimo, na vifaa, njia zile zile zinatekelezwa tena na tena, na kila kukimbia lazima kuendana na ile ya awali.
- Geofencing na usimamizi wa eneo- Data ya nafasi huruhusu mfumo kuthibitisha kuwa roboti iko ndani ya eneo lake la uendeshaji lililoidhinishwa na kujibu ikiwa sivyo.
- Uratibu wa meli- wakati majukwaa kadhaa ya rununu yanafanya kazi kwenye wavuti moja, habari ya msimamo iliyoshirikiwa na ya kuaminika huwasaidia kuondoa njia za migogoro na kuratibu chanjo.
Ni muhimu kuwa sahihi juu ya kile GNSS inaweza na haiwezi kufanya. Uendeshaji wa ndani, dari mnene, na vizuizi vikali vinaweza kuharibu au kuondoa ishara kabisa, ndiyo sababu mifumo ya roboti ya uzalishaji inachanganya GNSS na sensorer zingine. Lakini kwa majukwaa ya nje, GNSS inasalia kuwa chanzo cha vitendo zaidi cha marejeleo kamili, yasiyo na msimamo, na jukumu hilo ni ngumu kuchukua nafasi na sensorer yoyote mbadala.
Jinsi GNSS Inasaidia Majukwaa ya Simu ya Uhuru
Katika mfumo wa kawaida wa roboti, vifaa vya GNSS hufanya kazi kama pembejeo moja kwenye safu ya urambazaji. Antena hupokea ishara za setilaiti, mpokeaji au moduli huzichakata na kutoa data ya msimamo na kasi, mtawala wa roboti hutumia data hiyo, na mfumo wa urambazaji huitumia kwa upangaji wa njia na udhibiti wa mwendo. Mpokeaji anaweza kutoa aina kadhaa za habari:
- Nafasi- kuratibu kamili katika latitudo, longitudo, na urefu.
- Kasi- inayotokana na mabadiliko ya Doppler ya ishara, mara nyingi sahihi zaidi na latency ya chini kuliko kutofautisha nafasi zinazofuatana.
- Wakati- Wapokeaji wa GNSS hutoa wakati sahihi ambao unaweza kusawazisha mifumo midogo na ukataji data.
- Kichwa- Kwa uwezo wa antena mbili au dira iliyounganishwa, mpokeaji anaweza pia kuripoti mwelekeo wa jukwaa.
Kidhibiti cha roboti kinachanganya data hii na pembejeo zingine - odometry ya gurudumu, IMU, kamera, LiDAR - kuunda makadirio ya msimamo ambayo huendesha watendaji. GNSS ni sehemu ambayo huweka makadirio hayo kwa ulimwengu wa kweli kwa umbali mrefu na masaa marefu ya kufanya kazi, bila kuteleza ambayo sensorer safi za hesabu zilizokufa hujilimbikiza.
RTK GNSS kwa Urambazaji wa Roboti ya Usahihi wa Hali ya Juu
GNSS ya kawaida hutoa usahihi wa kiwango cha mita, ambayo ni sawa kwa urambazaji rahisi lakini sio kwa shughuli ambazo lazima zirudiwe kwa sentimita. RTK - Kinematic ya Wakati Halisi - inaziba pengo hilo. Mpokeaji wa RTK hutumia vipimo vya awamu ya mtoa huduma pamoja na marekebisho ya wakati halisi kutoka kwa kituo cha msingi au huduma ya mtandao, na inapofikia suluhisho lisilobadilika, inaripoti msimamo katika usahihi wa kiwango cha sentimita.
Thamani ya RTK kwa roboti sio nambari ya usahihi wa kichwa cha habari; Ni kile ambacho usahihi huo huwezesha katika mazoezi: uwekaji wa kiwango cha sentimita badala ya mita, uboreshaji wa kurudia ili safu mlalo, njia, na pasi za kazi zizalie mara kwa mara kukimbia baada ya kukimbia, na kupunguza hitilafu ya nafasi ili utelezi na upendeleo ambao hufanya urambazaji wa kiwango cha mita usitumike kwa kazi sahihi huondolewa kwa kiasi kikubwa.
RTK ya kiwango cha sentimita ni muhimu zaidi ambapo zana na maamuzi ya roboti hutegemea msimamo halisi: roboti za kilimo za usahihi ambazo lazima ziweke vifaa sawa na safu za mazao, roboti za ukaguzi ambazo lazima ziangalie tena mali sawa au eneo la kasoro, vifaa vya nje vinavyojiendesha vinavyofanya kazi zinazodhibitiwa, na majukwaa ya rununu ya usahihi wa hali ya juu yanayofanya kazi karibu na miundombinu isiyobadilika. Kwa kulinganisha na njia mbadala za usindikaji, angalia mwongozo wetu juuRTK dhidi ya mbinu za kurekebisha PPK.
Nafasi ya GNSS kwa roboti zinazojiendesha kwenye majukwaa yote
Teknolojia sawa ya kuweka nafasi inachukua maumbo tofauti kulingana na jukwaa na misheni:
Roboti za Kilimo
Roboti za shamba zinahitaji urambazaji wa uhuru ambao unakaa sawa na safu na mipaka, pamoja na njia zinazoweza kurudiwa kwa msimu mzima. Nafasi ya RTK ni chaguo la kawaida hapa kwa sababu mazingira ya uendeshaji ni anga wazi na kurudia kwa kiwango cha sentimita hutafsiri moja kwa moja katika shughuli thabiti zaidi za uwanja.
Roboti za ukaguzi
Majukwaa ya ukaguzi hushika doria miundombinu ya nishati, mabomba, na mali za nje kwenye njia zilizoainishwa awali na lazima zirudi kwenye sehemu zile zile ili kulinganisha hali baada ya muda. Ufuatiliaji wa msingi wa njia unategemea roboti kujua, ndani ya sentimita, ilikuwa wapi wakati kila kipimo kilichukuliwa.
Utoaji na Roboti za Huduma
Roboti za utoaji wa nje, majukwaa ya vifaa vya chuo kikuu, na mifumo ya usafirishaji wa mbuga za viwanda hufunika umbali mrefu kwenye njia za miguu na barabara za ndani. Nafasi kamili ya kuaminika huweka roboti kwenye njia yake iliyopangwa kati ya njia na hutoa upungufu ambao huruhusu safu ya urambazaji kupona kutokana na hitilafu za kitambuzi cha ndani.
Majukwaa ya rununu ya viwanda
Yadi za ghala, tovuti za ujenzi, bandari, na tovuti za uchimbaji madini hukaribisha vifaa vikubwa vya rununu vinavyofanya kazi katika mazingira ya wazi lakini magumu. Vipokezi vya GNSS kwenye majukwaa haya vinasaidia nafasi ya mashine, usimamizi wa njia, na ufahamu wa tovuti, na wanahitaji uimara ili kuendelea kufanya kazi chini ya mtetemo, vumbi na joto kali.
GNSS + IMU na Sensor Fusion kwa Urambazaji wa Kuaminika wa Roboti
Mfumo wa urambazaji wa roboti ya uzalishaji mara chache hutegemea sensor moja, na GNSS sio ubaguzi. Kwa mazoezi, GNSS inafanya kazi pamoja na IMU ambayo hutoa mwendo na mtazamo kwa vipindi vifupi, odometry ya gurudumu ambayo inaripoti mwendo wa gari kati ya marekebisho, na kamera au LiDAR ambayo huipa roboti mtazamo wa ndani wa mazingira yake.
Kila sensor ina nguvu na udhaifu. GNSS inatoa kumbukumbu kamili ya msimamo ambayo haitelezi, lakini inaweza kuingiliwa au kuharibishwa. IMU hujaza mapengo hayo kwa muda mfupi lakini huteleza kwa muda. Odometry inajitosheleza lakini hukusanya makosa. Maono na LiDAR hufaulu ndani ya nchi lakini hupambana na nafasi ya masafa marefu na kutia nanga kimataifa. Muunganisho wa sensorer unachanganya pembejeo hizi kwa hivyo msimamo wa roboti na makadirio ya kichwa ni sahihi zaidi na thabiti kuliko sensor yoyote inaweza kutoa peke yake. Kwa kuangalia kwa kina muunganisho katika hali zilizokataliwa na GNSS, angaliajukumu la IMU na muunganisho wa sensorer katika mazingira yaliyokataliwa na GNSS.
Kwa nini Kichwa cha Antena Mbili Ni Muhimu kwa Roboti Zinazojiendesha
Roboti inayosafiri nje inahitaji kujua sio tu iko wapi bali pia inakabiliwa na njia gani. Antena moja ya GNSS inaripoti msimamo, na kichwa lazima kitoke mahali pengine - kawaida dira au IMU. Dira hupima uwanja wa sumaku wa Dunia, ambao ni wa kuaminika katika maeneo ya wazi lakini unaweza kusumbuliwa na miundo ya chuma, motors za umeme, na vyanzo vingine vya mwingiliano wa sumaku unaojulikana kwenye majukwaa ya roboti.
GNSS ya antena mbili hutatua hii tofauti: kwa kupima tofauti ya awamu kati ya antena mbili zilizowekwa kwenye utengano unaojulikana, mpokeaji huhesabu mwelekeo wa jukwaa moja kwa moja kutoka kwa ishara za satelaiti. Kwa sababu haitegemei vipimo vya sumaku, inaweza kutoa kumbukumbu thabiti zaidi ya kichwa katika mazingira magumu ya sumakuume. Ambapo mpokeaji anaiunga mkono, jiometri sawa ya antena mbili inaweza pia kutoa lami na roll.
Hii ni muhimu kwa magari yanayojiendesha, roboti za rununu, na mashine za kilimo ambazo vitanzi vya udhibiti hutegemea mwelekeo sahihi - kwa mfano, kuweka zana iliyopangwa, au kuendesha gari kwenye mstari ulionyooka chini ya mtetemo. GNSS ya antena mbili sio mbadala wa IMU; inakamilisha. Mifumo mingi hutumia kichwa cha GNSS pamoja na IMU, huku kichwa cha GNSS kikifanya kazi kama marejeleo thabiti ambayo huzuia makadirio ya mtazamo uliounganishwa kuteleza.
Changamoto za GNSS katika Mazingira ya Roboti ya Ulimwengu Halisi
Mazingira halisi ya roboti mara chache huwa bora kwa GNSS. Kuelewa njia za kushindwa husaidia OEMs kubainisha maunzi sahihi:
- Kizuizi cha ishara- majengo, miti, na madaraja yanaweza kuficha satelaiti na kupunguza idadi ya ishara zinazoweza kutumika.
- Njia nyingi- ishara zinazoonyeshwa kutoka kwa majengo na miundo ya chuma hufika kwenye antena baada ya ishara ya moja kwa moja, na kuharibu kipimo.
- Kuingiliwa kwa sumakuumeme- vifaa vya viwandani, motors, na vifaa vya elektroniki vya nguvu vinaweza kuingiza kelele katika mazingira ya RF.
- Harakati za nguvu- mwendo wa haraka na mtetemo huweka mahitaji ya juu kwenye vitanzi vya ufuatiliaji wa mpokeaji na kiwango cha kusasisha.
- Hali ya mijini na nusu-nje- korongo za mijini huchanganya mwonekano wa anga na ishara zilizoonyeshwa, na maeneo yaliyohifadhiwa kwa sehemu hukaa kati ya anga wazi na operesheni ya ndani.
Majibu ya uhandisi kwa changamoto hizi yamethibitishwa vyema: mapokezi ya makundi mengi na masafa mengi ili kuongeza satelaiti zinazoweza kutumika (tazama makala yetu juu yabendi za masafa za GNSS na L1/L2/L5), mbinu za kuchuja za mwisho wa mbele na kupambana na msongamano ili kupinga kuingiliwa, algoriti za kupunguza njia nyingi ili kukataa mawimbi yaliyoonyeshwa, viwango vya juu vya sasisho na muda wa kusubiri wa chini ili kuendana na mienendo, na muunganisho wa vitambuzi ili kuziba mapengo ambapo GNSS pekee haiwezi kutoa.
OEMs zinapaswa kutafuta nini katika suluhisho la GNSS?
Kuchagua moduli ya GNSS au mpokeaji kunamaanisha kulinganisha teknolojia na misheni. Vigezo vya tathmini ambavyo ni muhimu zaidi:
- Usahihi wa kuweka nafasi- chagua darasa la usahihi ambalo programu inahitaji: kiwango cha mita kwa urambazaji wa kimsingi, mita ndogo ambapo ni ngumu, au RTK ya kiwango cha sentimita kwa kazi ya usahihi.
- Update rate- jukwaa linalosonga haraka linahitaji kiwango cha juu cha pato ili mtawala awe na nafasi mpya kila wakati; viwango vya 10 Hz na zaidi ni vya kawaida katika roboti zenye nguvu, na mahitaji halisi yanategemea vipimo halisi vya bidhaa.
- Muda wa kusubiri- kuchelewa kati ya nafasi inayopimwa na kutolewa kwa mtawala; Muda wa chini wa latency ni muhimu kwa vitanzi vya udhibiti wa wakati halisi.
- Uwezo wa kichwa- Ikiwa roboti inahitaji mwelekeo, fikiria mpokeaji au moduli iliyo na msaada wa kichwa cha antena mbili, na tathmini usahihi wa kichwa pamoja na urefu wa msingi wa antena.
- Makundi ya nyota ya GNSS- angalia usaidizi wa GPS, BDS, GLONASS, Galileo, QZSS, NavIC, na SBAS kama inavyopatikana kwenye bidhaa; Makundi zaidi ya nyota yanamaanisha upungufu zaidi.
- Msaada wa masafa- masafa moja ni rahisi, masafa mawili huboresha kuegemea kwa RTK, na masafa mengi huongeza uimara; linganisha chanjo ya L1, L2, na L5.
- Miingiliano- linganisha violesura vya umeme (UART, CAN, I2C, USB, Ethernet) na mabasi yanayopatikana ya mtawala wa roboti.
- Ukubwa na nguvu- kwa majukwaa madogo ya rununu, vipimo, uzito, na matumizi ya nguvu ni vikwazo vya muundo wa kwanza.
- Kuegemea kwa mazingira- roboti za nje zinakabiliwa na joto kali, mtetemo, mshtuko, vumbi, na unyevu; Thibitisha anuwai ya uendeshaji wa bidhaa na ulinzi kwa mazingira yaliyokusudiwa.
Jibu sahihi linategemea wasifu wa misheni ya roboti, na vipimo lazima vithibitishwe katika mazingira halisi ya uendeshaji - uwanja wazi, mstari wa miti, yadi ya bandari, au tovuti ya viwanda hufanya tofauti sana.
Suluhisho za JUMPSTAR GNSS kwa Roboti zinazojiendesha
JUMPSTAR hutoa moduli za GNSS, vipokezi vya RTK, bodi za OEM, vituo vya kuweka nafasi, na suluhisho zinazohusiana za GNSS kwa matumizi ya uwekaji wa usahihi wa hali ya juu, na anuwai ya bidhaa iliyoundwa kwa ujumuishaji wa OEM badala ya matumizi ya maabara. Bidhaa zake tatu huweka ramani moja kwa moja kwenye mahitaji ya roboti zinazojiendesha na wajenzi wa jukwaa la rununu:
Sehemu yaJS-RK43-3ni moduli ya nafasi ya usahihi wa juu ya GNSS ya bendi mbili (L1+L5) inayolingana na roboti iliyopachikwa na majukwaa ya UAV. Antena yake iliyounganishwa, chaneli 200 za kasi ya juu, na utendaji wa kiwango cha sentimita wa RTK (usawa 1.0 cm + 1 ppm) huja katika kifurushi cha takriban Φ48 × 43.2 × 37 mm yenye uzito wa chini ya 23.2 g, na wastani wa sasa wa uendeshaji wa 58 mA kwa 5.0 V. Kwa majukwaa madogo ambapo saizi na nguvu ni ngumu, inaweza kuunganishwa katika mifumo ya roboti, vifaa vya kilimo, na urambazaji wa UAV, na inasaidia uendeshaji wa rover na kituo cha msingi.
Ambapo roboti lazima ijue mwelekeo wake pamoja na msimamo wake,JS-SK43H-AHni nafasi ya bendi nyingi ya RTK na moduli ya antena mahiri ya kichwa. Inafuatilia chaneli 789 za maunzi, inafikia usahihi wa RTK wa 0.6 cm + 0.5 ppm, na muundo wake wa antena mbili hutoa mwelekeo mfupi wa msingi hadi 0.03°. Muda wa kusubiri wa mawimbi chini ya ms 10 (99.9%) unafaa majukwaa yenye nguvu ya juu, na teknolojia zake za kuingilia kati na ulaghai wa AIM+, LOCK+, IONO+, na APME+ na teknolojia ya kupunguza ulaghai husaidia kudumisha nafasi thabiti katika mazingira changamano ya sumakuumeme.
Kwa majukwaa yenye nguvu ya juu ambayo yanahitaji sasisho za msimamo wa haraka zaidi,JS-X6Sni kipokezi cha GNSS cha bendi nyingi, chenye makundi mengi chenye chaneli 448 za maunzi na kiwango cha sasisho cha 100 Hz na muda wa kusubiri wa chini ya 10 ms. Inapatikana katika matoleo ya antena moja (nafasi) na antena mbili (nafasi pamoja na kichwa na mtazamo), na inachanganya ulinzi wa mwingiliano wa AIM+, LOCK+, APME+, IONO+, na RAIM+ na violesura tajiri - UART tatu, USB ya Aina ya C, na mlango wa Ethaneti - pamoja na utangamano na majaribio ya kawaida ya chanzo huria.
Aina kamili ya moduli za JUMPSTAR, vipokezi, na antena zinaweza kuchunguzwa kwenyeUkurasa wa bidhaa za JUMPSTAR.
Kubuni Mfumo wa Kuweka Nafasi ya GNSS kwa Roboti Zinazojiendesha
Mpokeaji au moduli ya GNSS ni kiungo kimoja katika mnyororo mkubwa, na mfumo hufanya tu pamoja na kiungo chake dhaifu. Mfumo kamili wa kuweka nafasi kwa msingi wa GNSS kwa jukwaa la roboti kawaida hujumuisha:
- Mpokeaji au moduli ya GNSS- injini ya kuweka nafasi ambayo hutoa nafasi, kasi, na kichwa cha hiari.
- Antena ya GNSS- iliyochaguliwa kwa bendi za masafa na mazingira ya njia nyingi; uwekaji wa antena kwenye jukwaa ni muhimu kama mpokeaji.
- Data ya marekebisho ya RTK- kituo cha msingi au huduma ya mtandao inayotoa marekebisho ya RTCM wakati usahihi wa kiwango cha sentimita unahitajika.
- Mtawala wa roboti- kompyuta inayotumia data ya nafasi na kuendesha mantiki ya urambazaji.
- Mchanganyiko wa sensor- kuchanganya GNSS na IMU, odometry, na sensorer zingine kwa mwendelezo na uimara.
- Urambazaji na udhibiti wa mwendo- algorithms ambazo hugeuza nafasi iliyounganishwa na kuelekea kwenye uendeshaji na amri za kuendesha.
Utendaji wa ulimwengu halisi wa mfumo huu unategemea zaidi ya karatasi maalum ya mpokeaji: usanikishaji wa antena na mwonekano wa anga, ubora wa data ya kusahihisha, mwonekano wa setilaiti, mazingira ya RF, usanifu wa kidhibiti, algorithm ya fusion, na stack ya programu zote zinachangia. OEM ambayo inachukulia mfumo mdogo wa GNSS kama sehemu iliyobuniwa ya roboti - iliyobainishwa, iliyounganishwa, na kuthibitishwa pamoja na antena, marekebisho, na programu - hupata urambazaji wa kuaminika zaidi kuliko ile inayofunga mpokeaji kwenye chasisi mwishoni mwa muundo.
Hitimisho
GNSS hutoa marejeleo muhimu ya nafasi kamili kwa roboti zinazojiendesha na majukwaa ya rununu, na uwekaji wa GNSS kwa roboti zinazojiendesha umekuwa uamuzi wa msingi wa teknolojia kwa OEMs zinazounda majukwaa ya nje. RTK inaboresha zaidi usahihi kwa kiwango cha sentimita kwa programu zinazohitaji urambazaji sahihi na unaoweza kurudiwa. Kulingana na jukwaa, chaguo sahihi linaweza kuwa moduli ya GNSS ya kompakt kwa ujumuishaji uliopachikwa, mpokeaji wa RTK kwa kazi ya kiwango cha sentimita, suluhisho la antena mbili ambapo kichwa ni muhimu, mpokeaji wa kiwango cha juu cha sasisho kwa udhibiti wa nguvu, au mfumo wa masafa mengi kwa uimara wa juu katika mazingira magumu.
Mwelekeo wowote ambao programu inachukua, njia ya vitendo ni sawa: fafanua bajeti ya nafasi kutoka kwa misheni, thibitisha teknolojia katika mazingira halisi, na ujumuishe mfumo mdogo wa GNSS kama sehemu iliyoundwa ya roboti badala ya mawazo ya baadaye.
Kujenga roboti inayojiendesha au jukwaa la rununu?
JUMPSTAR hutoa moduli za GNSS, vipokezi vya RTK, na suluhu za kuweka nafasi iliyoundwa kwa ajili ya ujumuishaji wa OEM kwenye roboti zinazojiendesha, majukwaa ya simu, UAV na programu za usahihi wa hali ya juu.
Wasiliana na JUMPSTAR ili kujadili mahitaji yako ya GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


